Sex-axis causa fasciculi et palletizing, ad lineam integrationem constructa
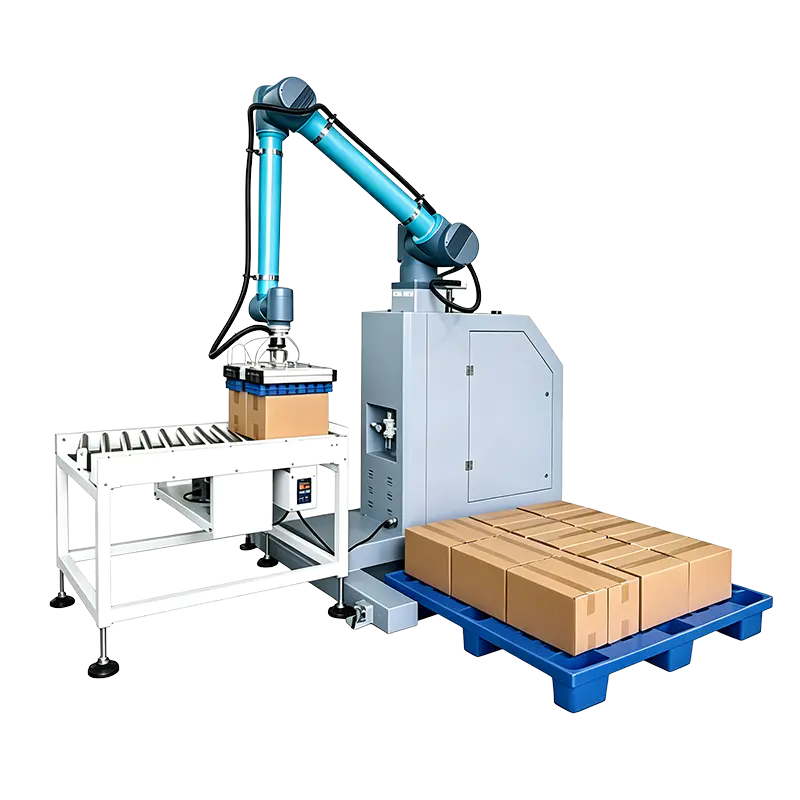
Jiaxing K-Line Machinery Co., Ltd Causa sarcina robot manufacturer series ut pars nostrae Systematis Equipment range. Nos Sina OEM Case Sarcina Robot fabrica et consuetudo Case Packing Robot supplier, et configuramus singulas cellas circa formas productas, lineam ratem et plantam layout. Series involvit operationes collaborativas palletizationes et casus intelligens systemata stipendiorum utens arma robotica sex-axis collaborativa cum effectoribus intelligentibus finis.
Onus capacitatis est 30-60 kg; maximum iactum est 1700-1900 mm; Maxima palletizing altitudo est 2100-2600 mm. Hae figurae latitudinem practicam faciunt pro cartons et bagged producta in cibis, plantis pharmaceuticis et quotidianis chemicis. Quia robot lineae integrae pars est, eam machinis machinis adverso flumine integramus, casus obsignatores et vectores ut lineas productionis palletandi et sarcinas latas plene formare.
Ubi causa sarcina robot vicium
Casus sarcina Robot categoria duo figurarum suggestuum comprehendit. suggestum secundum quantitatem fluminis automationis eligimus et gradum operantis participationis in fine lineae expectatam.
Collaborative palletizing workstation
Lineae enim ubi operariorum male tractant, grabatum mutationibus et intervenientibus occasionibus. Robot sacculos vel cartons ex TRADUCTOR infeed carpit et eas in exemplaris tabulato definito collocat.
Optimum visum est: lineae inferiores volumen, multae magnitudinis sarcinae, et situs addens automationem sine linea tota reposuit.
Ratio intelligens stipare causa
Automatic finis operationis. Robot opera cum erectoribus, vectoribus, casu obsignatoribus et instrumentis inspectis, productum ex flumine et casu gerendo vel exemplaria grabati centraliter recipientes.
Optimum idoneus: summus volubilis cibus et lineae chemicae cotidianis cum mutationibus continuis et manuali tractatione deminuti.
Communes lineae positiones:
- Productumum ex a Vertical Packaging Machina vel pera praemada latae machinae sarcinae directe ad robot defertur.
- Cartons from a Carton Obsignans Machina in eadem cellula palletized potest.
- Robot praeponere vel post casum obsignare potest secundum utrum sacci in casu primo vel directe palletizati sint.
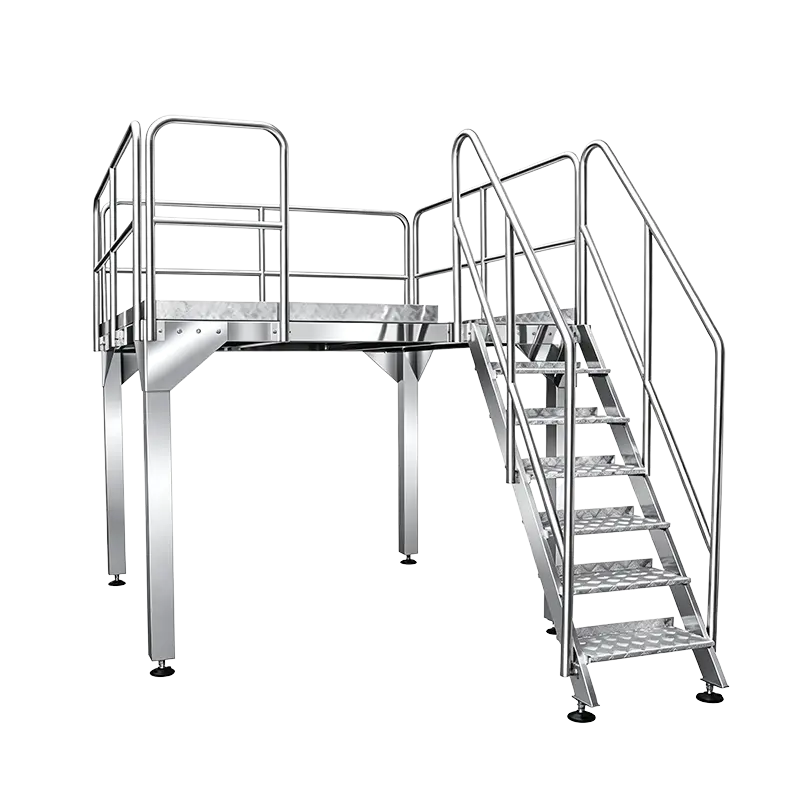
- Vectatoria suggesta et vectores evecti parantur in involucro robot operanti.
Latin systema specifications
| Parameter | Causa sarcina robot series |
| robot architectura | Six-axis collaborativus brachii robotici cum fine effectoris intelligentis |
| Facultatem onus | 30-60 kg |
| Maximum semoto | 1700–1900 mm |
| Maximum palletizing altitudo | 2100-2600 mm |
| Claude praesidium | IP54 |
| potentia installed | 3.5-5 kW |
| Potentia copia | Unum tempus 220 V / 50 Hz |
| Communicationis | TCP/IP protocol |
| Recipe repono | Plus quam 1000 recipes cum Sinensi/Anglico nominato et percontatione recipe |
| Programming features | Intellectus automatic sampling parametri occasus, celeritatis real-time temperatio, AR programmatio virtualis |
| Cam mechanism | Sulcus cam structura 20CrMnTi, duritia HRC55-60 |
| Lubricatio | Integrated systema lubricationis |
Repetitio non est una figura pro omni configuratione. Postrema valor in robot exemplari pendet, payload ad punctum laborantem et finem effectoris massae. Confirmamus cyclum tempus et repeatability pro actu ACERVUS exemplaris in propositione.
Configurationis optiones et finis effector lectio
Configuramus robot circa id quod actu ad finem effectoris attingit. Sacculi flexibiles opus tenaci vel suctionis compositione cinematographici generis et superficiei texturae comparatae sunt. Cartones rigidi diversa facie contactu indigent, praesertim cum operculum non plene clauditur.
- Bagged producta: finis effector delectus per sacculum materiale, pondus, dimensiones et fines superficiei.
- Cartons: effector end delectus casu size, lid condition and accumsan orientatio.
- Pallet exemplar: recipe-fundatur iacuit exemplaria definiunt RAPINA, collocatio et interpositio tractatio.
- Extende et escendere: basis positio posita est ab TRADUCTOR altitudinis, grabatus positio et spatium area praesto.
Throughput, a flumine limes, payload, perveniunt ac finem cycli effectoris determinatur. Amplitudo roboti contra saccos scopo per minutas vel cartons per horae loco theoretici maximi. Tempus realitatis celeritatis temperatio permittit systema adverso flumine, sine intermissione lineae variationes.
Imperium, recipes et automation integratio
- TCP/IP protocollum communicationis PLC/HMI integratio et lineae coordinatio.
- Plus quam 1000 recipes cum Sinensi/Anglico nominato et recipe quaesitum productum mutationis celeriter.
- Intellectus latae sampling parametri occasus et celeritas temporis realis temperatio ad tempus committendum reducendum.
- AR programmatio virtualis pro viis robotis destinatis et sanatio layout.
Haec moderatio architecturae robotam faciliorem reddit cum lineis packaging existentibus. Signum handshake descripsimus cum instrumento adverso flumine, ergo robot constantem productum fluere accipit et linea non cessat ad exemplar mutationes.
Mechanica consilio et maintainability
Palletizing per multas horas decurrit, itaque resistentia est nucleus designatio postulationis. Apparatus usus sulcus cam structurae in 20CrMnTi cum duritia HRC55-60 et systemata lubrica integrata. Haec iunctura praebet duritiem altam, altam subtilitatem et altam stabilitatem ad continuam operationem.
Lubricatio integra puncta sustentationem reducit solitam. Systema servitii nostri post venditionesque remotas fermentum et parce-partium includit officinarum transmarinarum subsidiorum. Orbis fasciculus inspectionem intervalla ad robot cellam et finem effectorem definit.
Qualitas accessus et consilium subsidium
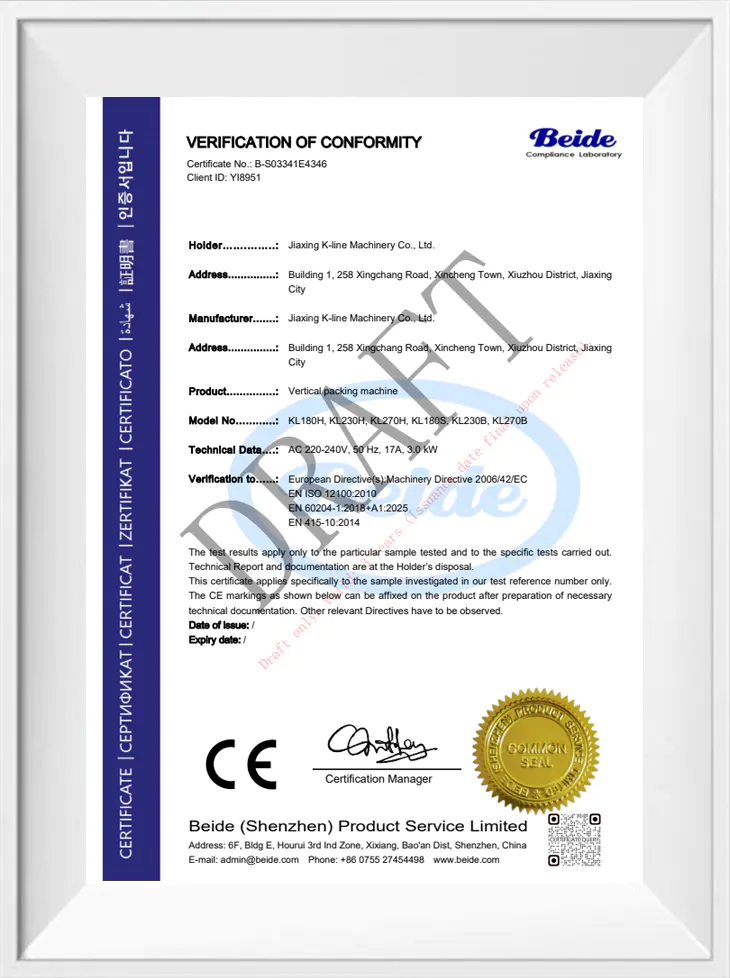
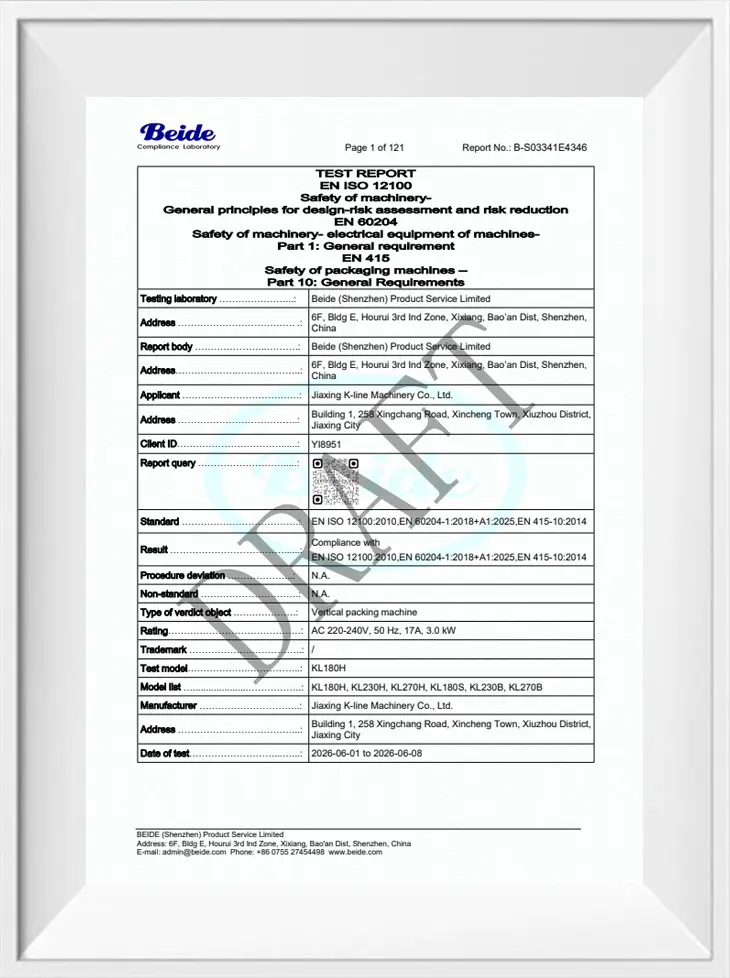
Senior technica baculus invigilat totum processum e producto R&D et designando per fabricam. Recta fabrica sumus et consilium integratum aggredi possumus et turnkey exsecutionem systematum packaging automated plenae plantae. Certificatione monumenta pro machinatione range CE testium relationum et inventionis/utilitatis exemplar patentes capturam includunt.
Ad singulas cellulas robotas, fasciculus exertus extensionem tractionis includit, descriptionem lineae instrumenti, recipe album et obsequium documentorum ad configurationem pertinentem. Hoc dat turmas institutionis unam relationem pro conventu, wiring et committendo.
Information utimur ad solutionem configurare
Ad aptam propositionem parandam, parametris opus est, quae robot punctum operantem et finem effectorem definiunt.
- Product et sarcina: peram vel lobortis dimensiones, weight, bag amet genus vel lobortis eloquentiam.
- Recta rate: sacculos per minute vel cartons per hora, amoveo exemplaris et expectata cacumina.
- Armorum flumine: machina verticalis packaging, machina pera premade, checkweigher, detector metalli et TRADUCTOR altitudines.
- Casus et grabatus; casus amplitudo, stratis per grabatum, exemplar per iacuit, dimensiones grabatus et altitudo maxima onus.
- Site: area spatium, alvi laquearia, TRADUCTOR infeed/outfeed altitudo, copia electrica et lingua HMI.
- Linea interface: exsistens PLC/PAC notam, TCP/IP disponibilitate et signum handshake requisita.
Fundamentum rogationis: his utimur notitia ad definiendum perveniat, payload, finis effector, recipe paro et lineae integrationis scopum. Auctoritas et schedula technica in puncto laboranti fundantur, non sarcina robot generica.
Saepe quaesivit quaestiones
Quid interest inter operativam palletizationem collaborativam et causam intellegentem ratio stipendii?
Uterque utetur sex-axis collaborabilibus armis roboticis. Palletizing workstation est simplicior dispositio legendi et positis; intelligens casus ratio stipendii addit causam tractandi et TRADUCTOR coordinationem necessariam ad operationem automatic finis-lineae. Rostra eligimus secundum ratem lineam et scopum integrationis.
Possuntne robot integrari cum machinis perpendiculis existentibus, et globulus signandi lineam?
Ita. Systema communicationis TCP/IP utitur communicationis celeritatisque temporis realis temperatio ad operandum machinis adverso flumine, vectoribus et obsignatoribus casu. In propositione cognoscimus altitudinem infeed, signum handshake et casus vel grabatus exemplaris.
Quod productum genera causa sarcina robot manubrium?
Series lobortis et bagged est disposita in cibariis, pharmaceuticis et chemicis cotidianis industriis. Finis effectoris lectio dependet a materia sacco, superficie producto, pondere et dimensionibus; carton tractatio pendet a magnitudine et operculo conditionis.
Quot productum recipes condi potest?
Plus quam 1000 mixturae cum Sinica / Anglica nominatione et inquisitione recipe. Intellectus automatic sampling parametri occasus et celeritas temporis realis temperatio reducere tempus mutatorium et iterata programmatio manualis.
Quod situs notitia pro quotation opus est tibi?
Non opus est productum dimensiones et pondus, linea rate, grabatus magnitudo et ACERVUS exemplar, TRADUCTOR sublimia, spatium in promptu, lacunaria alvi, copia electrica, machinis adverso flumine pascentes roboti. Hac data operantem punctum et finem effectorem configuramus.
Quid est robot permanentem sustentationem requirere?
Sulcus cam machinae fiunt ex 20CrMnTi cum duritie HRC55-60 et lubricationis integratae, quae solitam puncta uncto minuit. Nostrae post venditiones subsidii remotas fermentum et parce partes operit; consilium conservativum in fasciculo oratorii inspectionem definit pro cella robot et effectoris finis.